科研实习
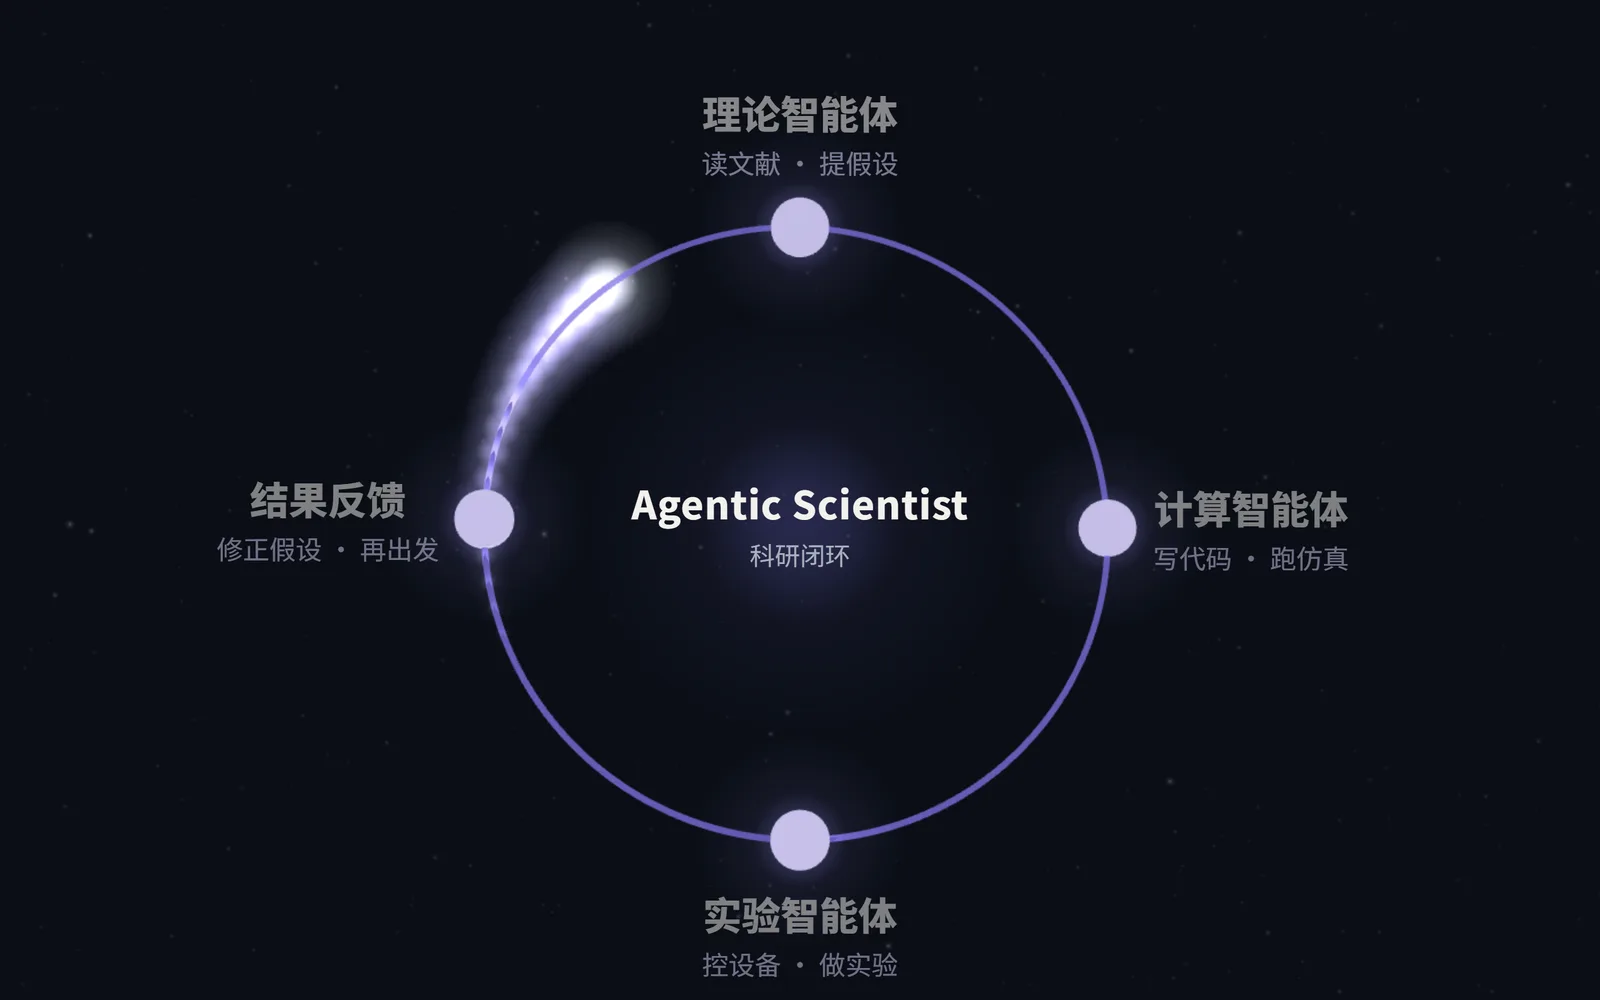
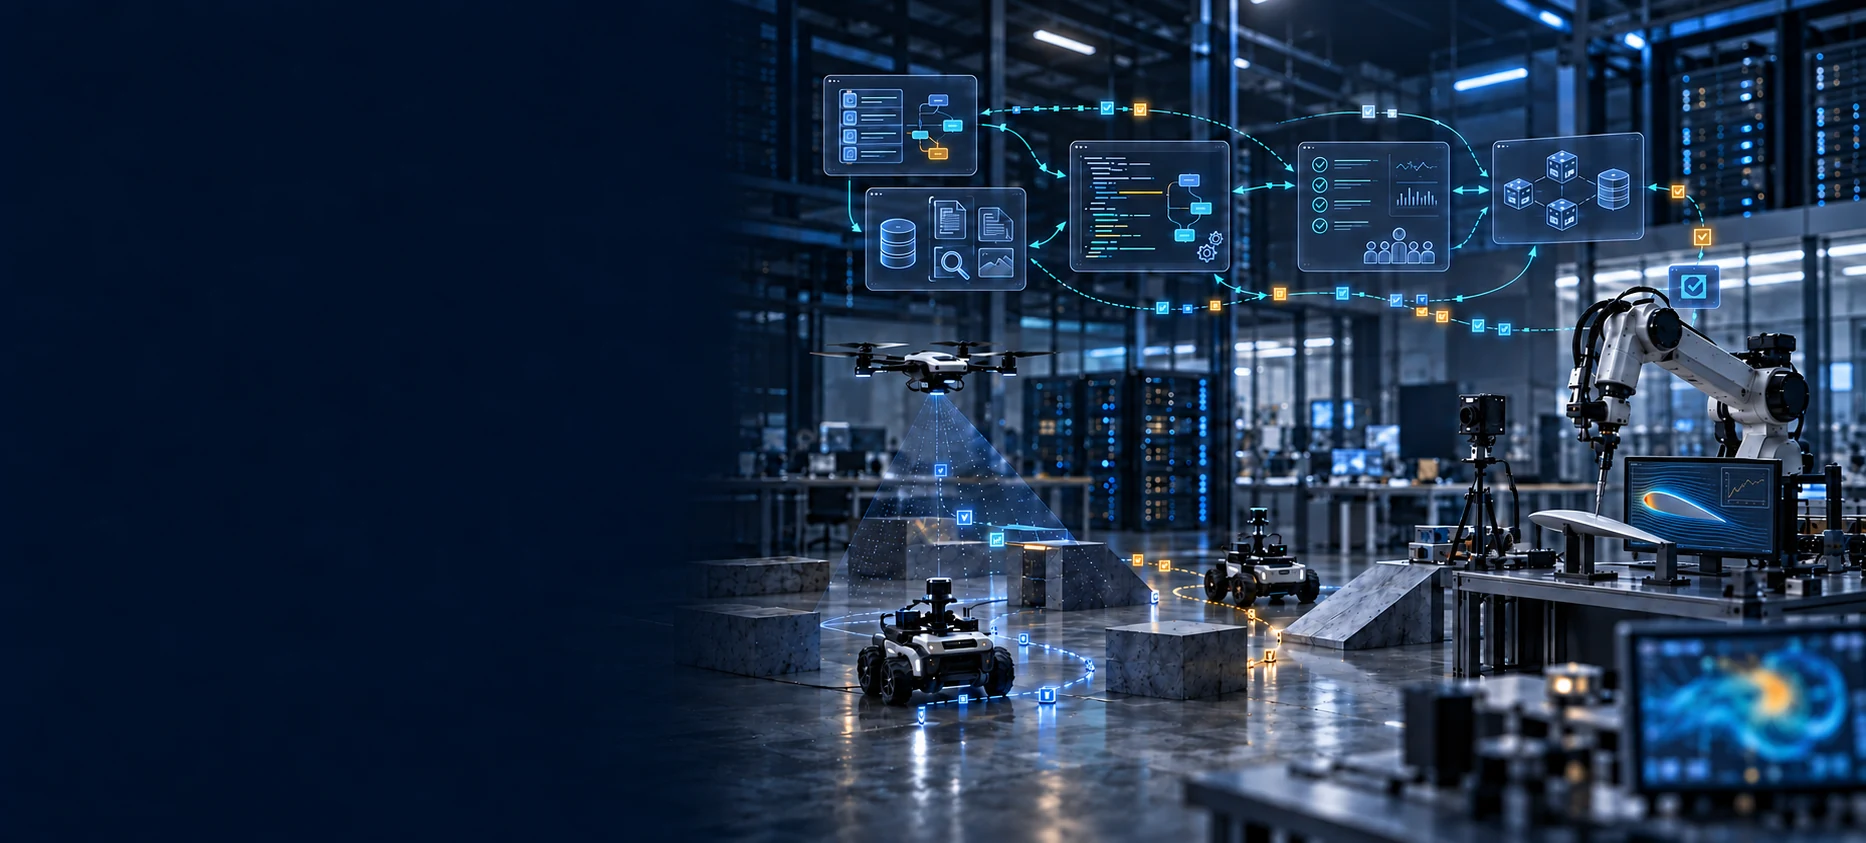
软件智能体协作、具身群体智能与科学发现的研究主题示意

依托复杂关键软件环境全国重点实验室

ADMIRE 课题组

Adaptive Distributed Multi-agent Intelligence via Recursive Evolution

研究复杂环境中的自适应智能体群体,让智能系统具备记忆、学习、推理、协作和持续进化能力。

北京航空航天大学 · ADMIRE

INTERACTIVE INTRO

75 秒互动认识 ADMIRE

GROUP & PLATFORM

课题组与依托平台

ADMIRE 课题组依托北京航空航天大学复杂关键软件环境全国重点实验室开展研究。

依托平台

复杂关键软件环境全国重点实验室

实验室面向国家重大需求,以支撑大型复杂装备和空天地实时系统的复杂关键软件为研究对象,围绕开发效率、质量保障与持续演化等关键问题开展研究。

重点研究方向包括:复杂系统机理及软件理论、群体智能与群体软件工程、软件可信保障与质量评估、软件运行支撑与持续演化。

课题组定位

从 Software Agents 到 Agentic Scientist

在这一研究背景下,ADMIRE 课题组聚焦复杂环境中的自适应智能体群体,沿软件空间、物理/具身空间和科学发现空间三条主线展开研究。

课题组探索智能体的学习、推理、协作与持续演化机制,形成面向软件系统、无人系统和科学发现的关键技术与系统框架。

MAPE-K 闭环 Agentic Mesh UAV 群体智能 ScienceOS / AI4Sci
200㎡

高标准室内试验场地,集成高精度光学动捕系统

100PFLOPS+

GPU 集群服务器算力,支撑高强度仿真与训练

30+

国家重点研发计划、国家自然基金重点等课题基础

OUR TEAM

团队成员

团队学术带头人

吴文峻教授

北京航空航天大学人工智能研究院教授,博士生导师,长期带队推进大模型、多智能体系统、群体智能和具身智能相关研究

  • 国家人工智能标准总体组副组长
  • 国家信标委人工智能分委员会模型算法标准研究组组长
  • 国家科技创新2030新一代人工智能重大项目总体组专家
  • 国务院学位委员会智能科学与技术学科评议组专家

RESEARCH AREAS

课题组研究方向

课题组以软件空间的 RSI 基座与治理为底座,贯通物理/具身空间和科学发现空间,形成面向复杂环境的自适应智能体群体关键技术与系统框架。

软件空间中的智能体系统▶ 互动演示
01 Software Space

软件空间:群体智能体的基座与治理

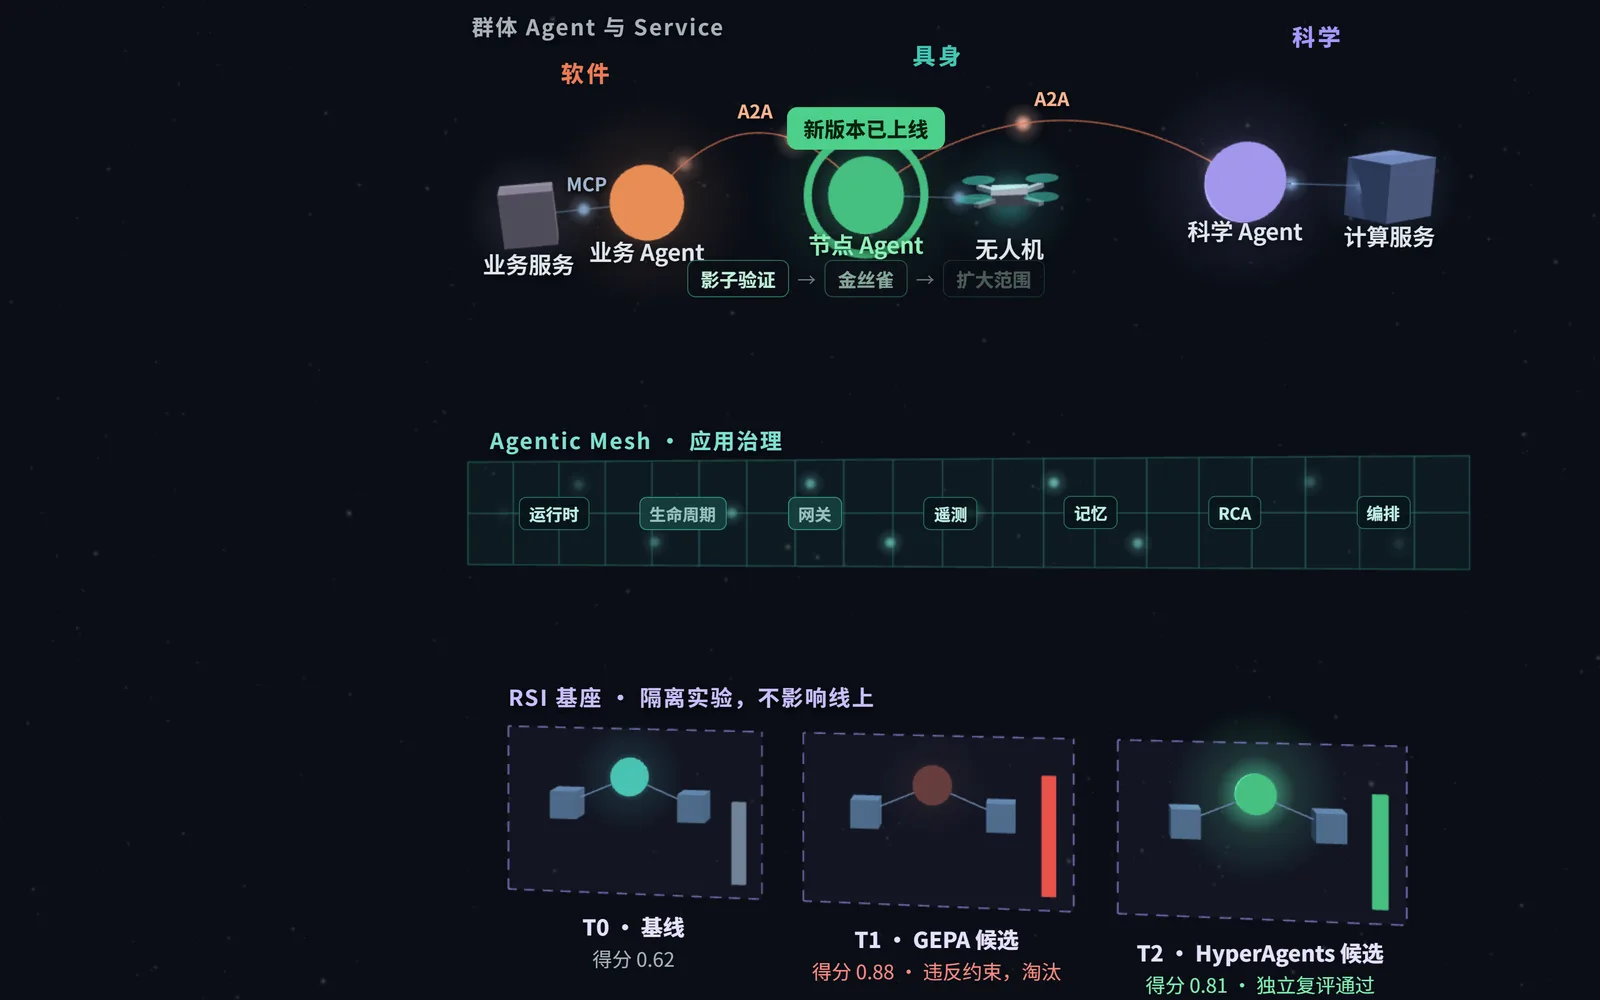
为软件、具身与科学发现空间中的智能体与服务提供统一的运行与治理基座(Agentic Mesh),并以隔离实验、独立评测和渐进发布实现受控的递归自改进(RSI)。

  • Agentic Mesh 治理:运行时、生命周期、网关、遥测、记忆与编排,统一接入群体 Agent 与 Service。
  • 受控自改进:在隔离沙箱中生成并评测候选版本,先过约束、再独立复评,渐进发布且可回退。
  • 领域智能体:服务组合、微服务根因定位与智能运维,作为基座上的典型应用持续演化。
Agentic Mesh RSI 基座 RCA Agents
物理空间中的具身群体智能▶ 互动演示
02 Physical Space

物理空间中的具身群体智能

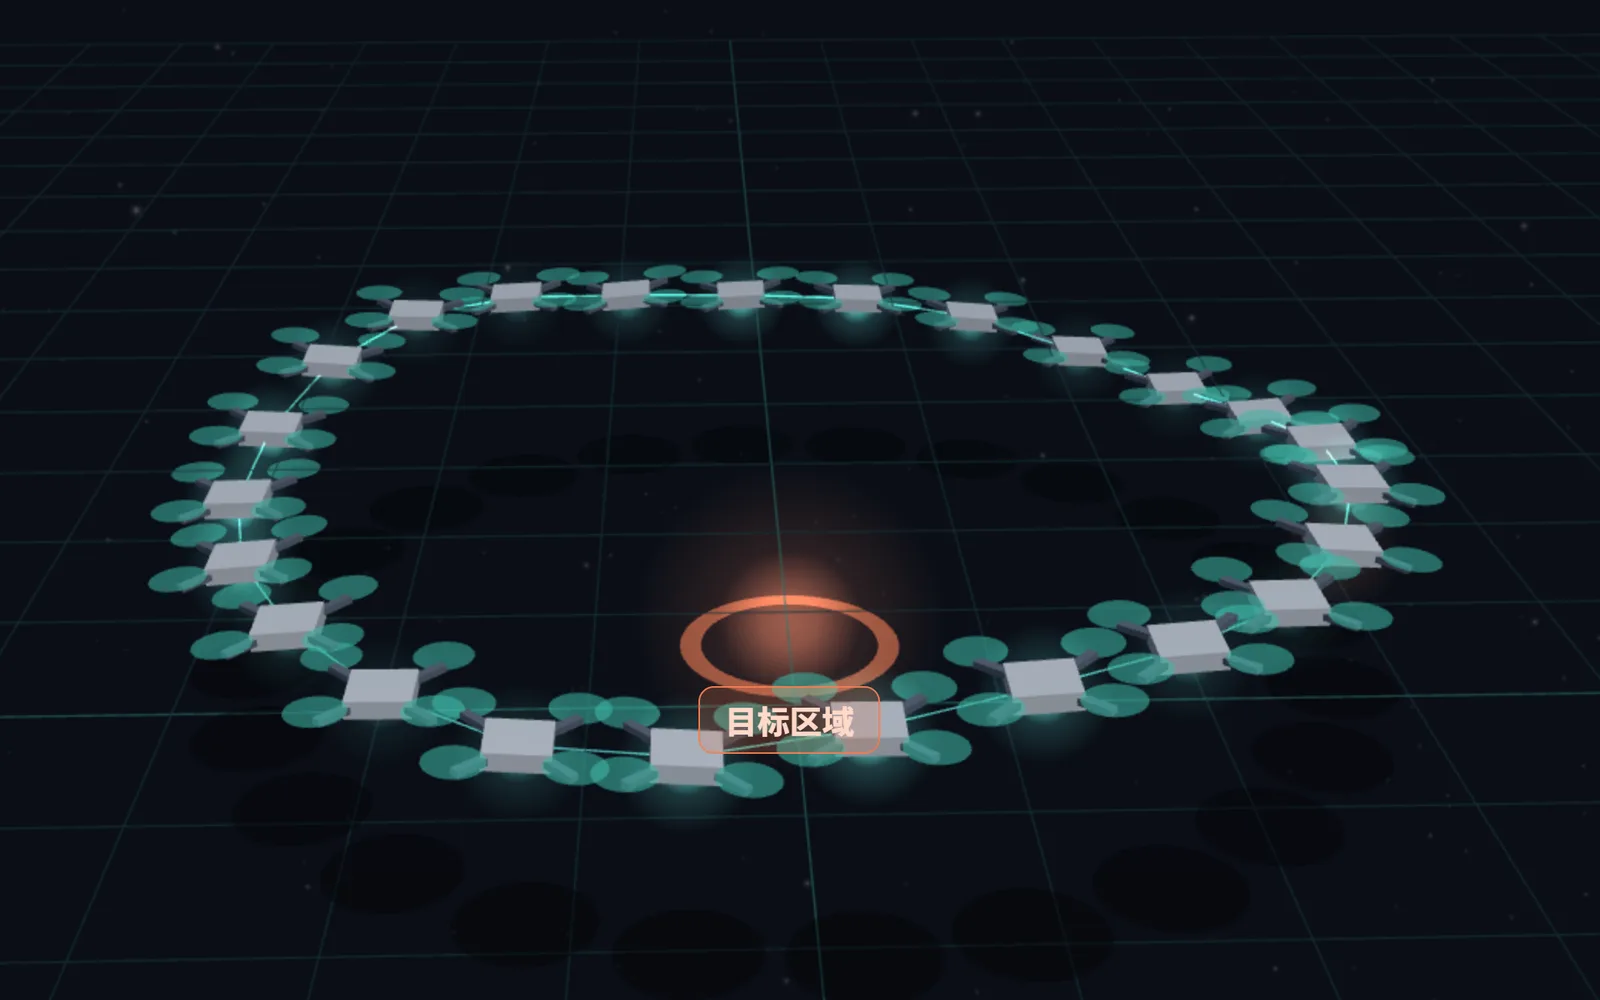
面向无人机、机器人和无人系统,把大模型的高层认知与多智能体强化学习、物理先验、安全约束和真实环境反馈结合起来。

  • 从稳定控制、团队共识到路径规划与空间推理,支撑可部署的多机器人协作。
  • 利用对称性、势场、Lyapunov 稳定性等数学物理先验提升训练效率与安全性。
  • 用 LLM 智能体自动生成奖励、组织训练、封装模型并推动仿真到真实迁移。
UAV Swarm MARL Sim-to-Real
科学发现空间中的 Agentic Scientist▶ 互动演示
03 Scientific Discovery

科学发现空间中的 Agentic Scientist

把科学问题转化为可验证的智能体工作流,让理论、计算、实验和反馈形成闭环,支撑科学计算、AI4Sci 与实验自动化。

  • Scientific Theory、Computing、Experiment Agents 分工协作,完成文献、假设、仿真和实验设计。
  • 面向 PDE 求解、流体仿真等任务,构建检索、计划、代码生成、执行与纠错闭环。
  • 结合 ScienceOS、智能计算平台和机械臂/多模态实验设备,探索可复现的科研自动化。
ScienceOS AI4Sci PDE Agents

RECENT OUTPUTS

课题组科研成果

近年成果覆盖软件智能体、具身群体智能和科学计算智能体三条主线

软件空间:基座与治理

围绕智能体与服务的治理基座,研究服务组合、工作流调度、软件质量与智能运维,覆盖运行数据感知、故障定位、协同修复和经验复用的完整闭环。

物理空间中的具身群体智能

面向无人机、机器人与多智能体协作,把结构先验、强化学习、神经算法推理和语言模型结合到可部署的感知—决策闭环中。

科学发现空间中的 Agentic Scientist

研究知识增强、图学习和推理训练方法,为科学智能体理解问题、组织计算过程并形成可验证的推理链路提供基础能力。

论文索引

共 20 篇

2026

MemOcc: Hierarchical Memory for Indoor Continuous Occupancy Mapping

具身智能、连续占据建图、层次记忆

IEEE ICRA
2026

REMIX: Reusable Experience Memory for Adaptive Web Service Composition

用可复用经验记忆支持服务组合智能体适应任务与运行环境变化。

CCF B · WISE 2026 · Accepted
2026

FLARE: Causal Fault Localization and Minimal Repair for Web Service Composition with LLM Agents

以 LLM 智能体完成服务组合中的因果故障定位,并生成尽可能小的修复方案。

CCF B · WISE 2026 · Accepted
2025

BERT4Anno: An Annotation Misuse Detection Method for Java

Jingbo Yang, Xin Ji, Wenjun Wu, Xingchuang Liao, Kui Zhang, Linxiao Dong, Nan Xiang, Ren Jian

利用预训练语言模型理解 Java 注解语义与上下文关系,检测潜在的注解误用。

CCF B · Information and Software Technology
2024

ELAKT: Enhancing Locality for Attentive Knowledge Tracing

Yanjun Pu, Fang Liu, Rongye Shi, Haitao Yuan, Ruibo Chen, Tianhao Peng, Wenjun Wu

结合自注意力与因果卷积聚合、平滑学生知识状态,并通过预测校正降低随机行为噪声,提升知识追踪与学习表现预测能力。

CCF A · ACM TOIS 2024
2020

Learning to Handle Exceptions

Jian Zhang, Xu Wang, Hongyu Zhang, Hailong Sun, Yanjun Pu, Xudong Liu

通过神经网络学习 Java 代码中的异常处理模式,预测 try 块位置并生成 catch 处理代码,辅助开发者完善程序异常处理。

CCF A · IEEE/ACM ASE 2020
2024

Exploiting Hierarchical Symmetry in Multi-Agent Reinforcement Learning

层次对称性、等变策略、多智能体强化学习

ECAI

代表论文与核心架构

代表论文 3 篇 · 核心框架 1 项

专利成果

已授权发明专利 4 项 · 面向智能运维与微服务系统

专利名称专利号授权公告日发明人
一种因果关系检验和微服务指标预测报警方法ZL 2022 1 0478087.82022-08-23吴文峻、姬索肇、杨京波
一种基于注意力机制的API误用检测方法及系统ZL 2022 1 0566644.12022-08-16吴文峻、杨京波
一种基于图神经网络的微服务系统故障定位方法ZL 2022 1 0560212.X2023-04-07吴文峻、汪凌风
一种基于BPMN的微服务工作流部署方法ZL 2020 1 1338284.72021-12-14吴文峻、于笑明、王洋洲

OPEN SOURCE & DEMOS

开源项目与演示

面向无人机导航与群体协同,开放研究代码、评测基准与实验演示。

纯视觉导航 · 多模态模型 · MIT

VoLN-UAV

以目标视图和场景视觉线索驱动无人机长程导航,提供模型训练、闭环评测代码,以及数据集和仿真环境入口。

基准共 7,210 个导航片段(首批公开 1,786 个、覆盖 4 个环境)· AirSim 闭环评测 NE / SR / OSR / nDTW / SPL · 未见场景测试集成功率 7.4% / 4.5% / 1.8%(易 / 中 / 难)

多机协同 · 大模型任务编排 · MIT

AeroWeaver

整合无人机状态观测、技能调度、编队控制与自然语言任务规划,支持人工操作和大模型驱动两种模式,以及 AirSim、PX4/Gazebo 等仿真适配。

论文 arXiv 2609.18520 · 适配 Mock、AirSim、PX4/Gazebo · 技能落地、分布式执行与经验复用

实验平台

虚实融合、群体协同、机器人操作与外场实景

空地协同虚实融合验证平台

目标搜索、协同打击、空地护送三阶段任务,仿真集群与实物集群同步验证

多智能体协同控制实验平台

多智能体仿真与室内无人机编队协同实验

城市沙盘空地协同实验平台

城市道路与建筑沙盘中的无人机、地面车辆实验

具身智能与机器人实验平台

双臂操作、协同导航、自主探索与四足运动控制

空地异构集群外场试验平台

无人机集群部署、无人车实物与机群返场

无人机导航与群体协同实验

AERIS 语言模型编排的多机协同:视觉语言导航与室内多机实飞

VoLN-UAV · 仿真与实飞

纯视觉长程导航:仿真第一视角 + 室内沙盘实飞,项目主页

RESEARCH INFRASTRUCTURE

科研条件与平台支撑

课题组依托全国重点实验室开展研究,科研工作由算力集群、室内试验场地与无人系统等条件支撑,覆盖软件智能体、具身群体智能和科学计算,并与国内外高水平团队保持长期科研合作。

COLLABORATION NETWORK

国内外合作

课题组与新加坡国立大学、南洋理工大学及意大利米兰理工大学保持长期国际合作,并与上海人工智能实验室、中关村实验室、乾元实验室和启元实验室四家国家实验室开展联合研究,持续推进科研协作与博士生联合培养。

新加坡国立大学 · 南洋理工大学

围绕智能体、多机器人协作、群体智能与大模型等方向保持合作交流,组内多位学生曾赴新加坡开展学术访问与合作研究。

Singapore

国家实验室合作

与上海人工智能实验室、中关村实验室、乾元实验室和启元实验室四家国家实验室保持长期合作,围绕软件智能体、大模型安全、具身智能与复杂智能系统开展联合研究,并推进博士生联合培养。

China

意大利米兰理工大学

面向复杂系统、智能决策与交叉科学问题保持稳定合作交流,组内博士、博后曾赴该校开展合作研究。

Italy

ACADEMIC EXCHANGES

国内外交流

国际会议、学术访问与科研合作

PROJECTS

课题组承担项目

以下列出课题组承担的部分代表性项目,涵盖国家重点研发计划、国家自然科学基金与行业合作课题。

类别来源单位项目名称起止年份
国家重点研发计划工业与信息化部智能服务适配理论与关键技术2019-2022
国家自然科学基金重点国家自然科学基金重点在线大规模协同学习的机理与方法研究2016-2020
国家重点研发计划国家石油天然气管网集团有限公司全时域高响应超大规模流体管网智能决策系统2025-2027
国家自然科学基金浙江大学基于新型架构的行业大模型研究2025-2026
国家重点实验室自主课题华为有限公司科学计算及流体仿真套件技术2022-2023
国家重点实验室自主课题中航技进出口有限责任公司大数据量实时计算运价业务微服务框架支撑课题技术服务项目2023-2024
国家重点实验室自主课题国网江苏电力有限公司业务中台智慧运营关键技术研究及应用2022-2024
国家重点实验室自主课题中国民航信息网络股份有限公司研发中心基于大语言模型辅助的微服务接口开发关键技术研究课题技术服务2025-2026

INTERNSHIP

科研实习

课题组开放本科生科研实习,欢迎对相关研究方向感兴趣的同学了解并申请。

1 准备一页简历
写清您的项目、代码或竞赛经历
2 选择一个方向
从软件空间、物理/具身空间、科学发现空间中选择您感兴趣的入口
3 填写问卷进行报名
点击"直接报名"填写问卷即可完成报名

实验平台